人形机器人精密部件 - 执行器用齿轮 

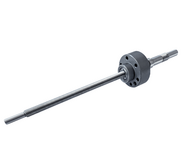
人形机器人对其驱动组件提出了极高的要求。埃马克为机器人执行器中的三大核心齿轮部件 - 柔轮、波发生器和行星齿轮 - 提供专业制造解决方案,以可重复的精度满足大规模生产的需求。 

机器人旋转执行器中的关键齿轮部件 

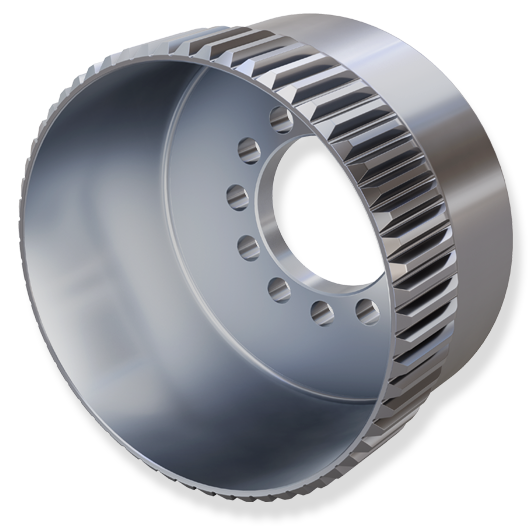
柔轮 – 谐波减速器的核心部件

柔轮是由高强度钢制成的薄壁、精密齿形中空圆柱体,是谐波减速器中的核心传动元件。其壁厚不足一毫米,齿数在100至400之间,可在单级传动中实现极高的减速比 - 这是相对于多级行星齿轮传动装置的一大决定性优势。 齿轮啮合质量必须符合 DIN 3960/62 或 ISO 1328 4 级标准,分度公差在个位数微米范围内,圆周跳动小于 5 µm。 


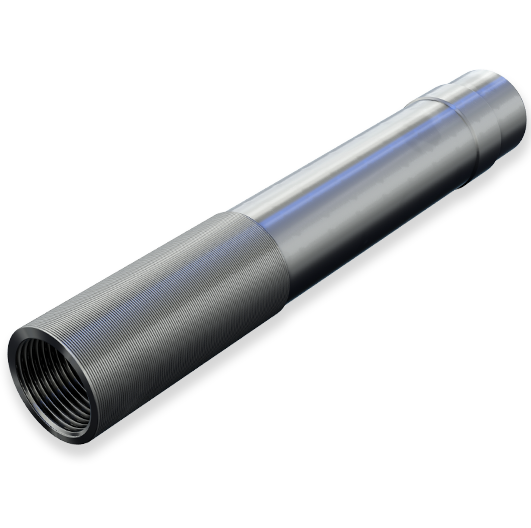
波发生器 – 谐波减速器的输入组件

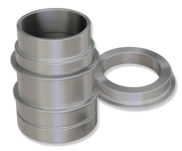
波发生器是谐波减速器中的驱动组件:一个带薄环轴承的椭圆凸轮可产生柔轮的形锁变形。 椭圆形外轮廓及基准孔必须满足 ≤ 3 µm 的同心度和对称度公差。埃马克通过在 VLC 350 GT 上结合车削、铣削和磨削工艺,在一次装夹内完成这些部件的加工 - 从而避免了重新装夹的误差,并可靠地实现了严格的定位公差。 


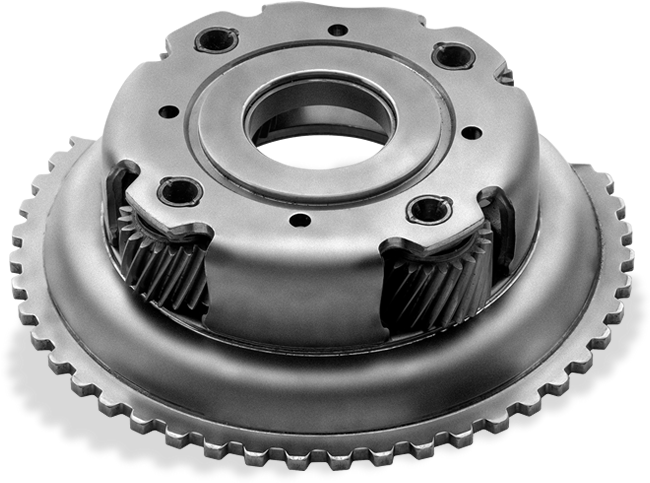
行星齿轮 - 旋转执行器中的紧凑型动力传动

行星齿轮应用于人形机器人的大型关节中,这些部位要求在紧凑尺寸下具备高承载能力。 当前的机器人至少需要 14 个旋转执行器,其中许多都配备了行星齿轮箱。行星齿轮、太阳轮和行星架的制造通过软加工和硬加工的多阶段工艺链完成。由此可实现符合 DIN 5 级至 4 级的齿轮啮合质量 - 即使在大批量生产中也能保持一致性。 

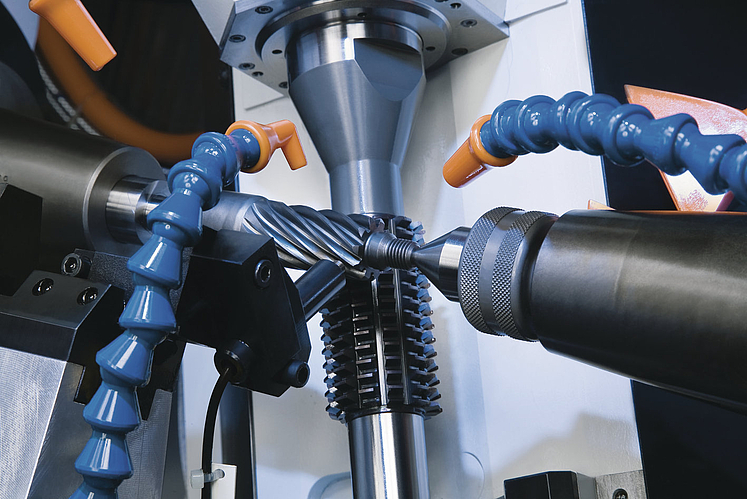
埃马克 K 160 用于行星齿轮的滚齿加工。适用于人形机器人执行器的齿轮加工机床。
K 160 正在对机器人执行器用的行星齿轮进行滚齿加工。矿物铸铁机床床身和水冷直接驱动装置确保了最高的重复精度。非常适合批量生产中小模数齿轮。

优势

  • 一次装夹完成完整加工:车削、铣削和磨削在一道工序中完成。无需重新装夹,位置公差≤3 µm,工艺可靠性高。
  • 专业的夹紧和机床设计:最大圆跳动为 3-5 µm 的液压扩张式夹紧心轴,可在加工过程中防止薄壁部件(如柔轮)发生弹性变形。
  • 一站式完整工艺链:从软加工到硬加工 – 埃马克凭借相互协调的机床平台,覆盖了这三种执行器部件的整个制造工艺链。
  • 通过工艺组合缩短节拍时间:在波发生器上将椭圆轮廓的预铣削与精磨相结合,与纯磨削加工相比,可将加工时间缩短 30% 至 40%。
  • 兼顾研发与量产的灵活性:G 375 H 等机床平台凭借短的换装时间和可变砂轮,既能满足研发阶段的小批量生产,也能实现稳定的大批量量产。 

常见问题解答

这两种齿轮箱都将电动机的快速旋转转换为缓慢而有力的关节运动 - 但转换方式截然不同。  

谐波减速器利用波发生器对柔轮产生的弹性变形,从而在单级传动中实现极高的减速比(高达100:1),同时具有紧凑的结构空间和零间隙。 行星齿轮箱将负载同时分散到多个啮合齿上,承载能力特别强,但要实现高减速比则需要多级传动。在人形机器人中,根据关节的要求,这两种类型都会被有针对性地使用。 

柔轮是精密制造中最具挑战性的齿轮加工任务之一。 

其壁厚不足一毫米 - 即使微小的夹紧力也会导致弹性变形,从而引发齿轮加工误差。因此,埃马克采用液压扩张式夹紧芯轴,将夹紧力均匀地分布在整个内圆周面上。 此外,还需使用硬度值在 38–42 HRC 之间的高强度材料,并满足 DIN 4 级齿轮加工质量要求,其节距公差需控制在个位数微米范围内。 

埃马克为这三个核心部件分别提供了专门的工艺。 

对于柔轮,采用 K 系列机床进行滚齿加工,配备专用硬质合金滚刀,并采用同步误差补偿策略。波发生器在 VLC 350 GT 上通过车削、铣削和磨削的组合,在一次装夹中完成全部加工。 行星齿轮则需经过滚齿、表面淬火和硬精加工的工艺链 - 可选择车齿、磨齿或成形磨削。 

柔轮的制造包括紧密配合的软加工和硬加工。 

工艺链首先通过软车削形成几何形状,随后进行热处理(淬火、低温处理、回火)以及功能表面的硬车。接着对内孔进行珩磨 - 该孔作为齿轮滚齿加工的精密夹紧基准。最后进行去毛刺、清洗和喷砂处理。 每个步骤都与后续工序紧密衔接,因为任何失误都会直接影响齿轮的最终质量。 

埃马克为每种部件提供合适的机床平台。 

对于柔轮,可选用 K 160(外径约 100 毫米,开放式结构)和 K 300(外径 140 毫米,封闭式框架,刚性更高)。波发生器可在 VLC 350 GT(车削、铣削、磨削一体机)上进行加工。 对于行星齿轮,K 160 适用于滚齿加工,而 G 160、G 250 HS 或 G 375 H 则适用于后续的精磨。 

可达到的质量等级因部件和工艺而异 - 但始终处于最高精度范围内。 

对于柔轮,埃马克已证实可达到符合 DIN 3960/62 或 ISO 1328 4 级的齿轮加工质量,其节距公差在个位数微米范围内,圆跳动小于 5 µm。波发生器凭借一次装夹完成全加工,可实现 ≤ 3 µm 的同心度和对称度公差。 行星齿轮根据工艺不同,可达到 DIN 4 至 6 级标准;随着人形机器人技术领域需求的不断增长,淬火前达到 4 级标准的要求也日益增多。 

主要应用于人形机器人的旋转执行器。 

当前的人形机器人至少需要 14 个旋转执行器 - 分布在肩部、肘部、髋部和膝关节。带柔轮和波发生器的谐波减速器在需要零间隙、紧凑结构和高减速比的场合中被优先采用。 行星齿轮箱则用于高扭矩关节。随着精细机械手的发展,对微型化齿轮箱的需求也在增加 - 这正是埃马克制造解决方案的一个日益增长的应用领域。 

关键在于缩短节拍时间、降低废品率并最大限度地减少换模工作量。 

在波发生器上对椭圆轮廓进行预铣和精磨的组合,相比纯磨削加工可节省 30% 至 40% 的加工时间。 一次装夹完成全部加工,既缩短了周转时间,又消除了因重新装夹导致的废品。对于行星齿轮,替代工艺“整块磨削”省去了预齿加工,从而缩短了工艺链。G 375 H 凭借其短的调试时间,即使在部件几何形状不断变化的情况下,也能实现经济高效的运行。 

工件

我们有适合你的解决方案!

埃马克全球

您有任何问题或需要有关该机床的详细资料吗?请联系我们!

全球联系方式

售后服务

埃马克的服务网络覆盖全球。您将受益于我们的快捷和全球网络。

至 售后与服务

埃马克通讯

现在就订阅我们的简讯,并收到有关我们的机床、技术和网络研讨会的信息。

现在就订阅!

更多关于埃马克集团的信息